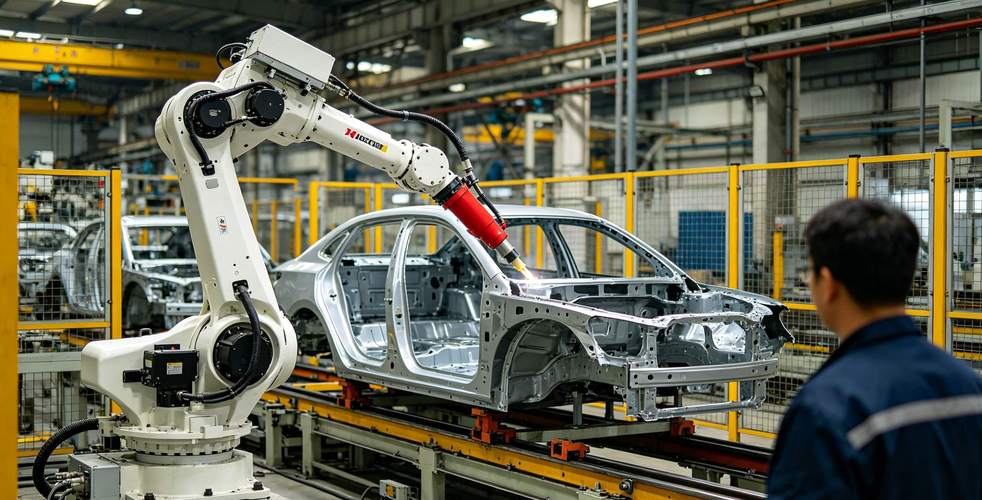
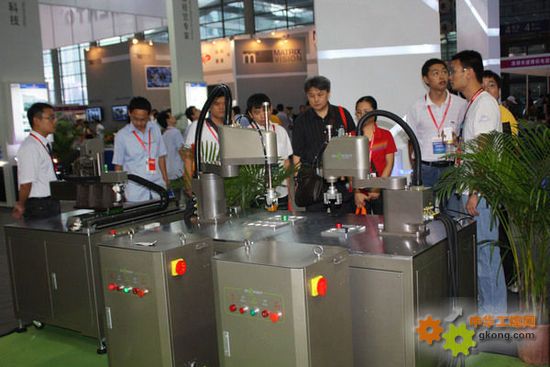
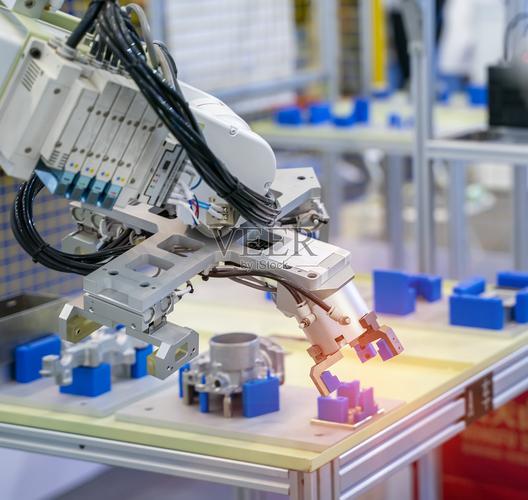
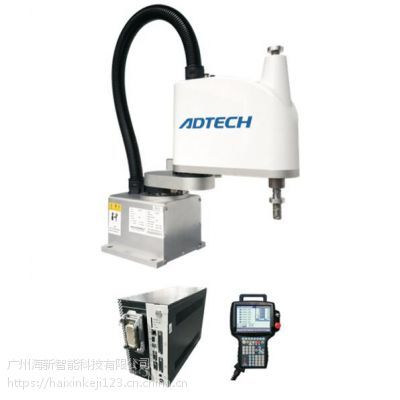
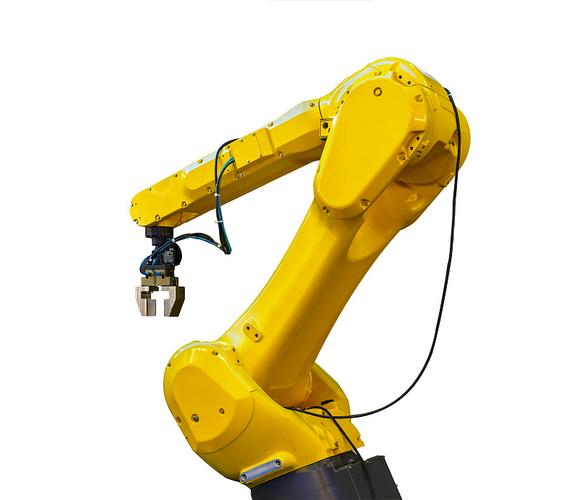
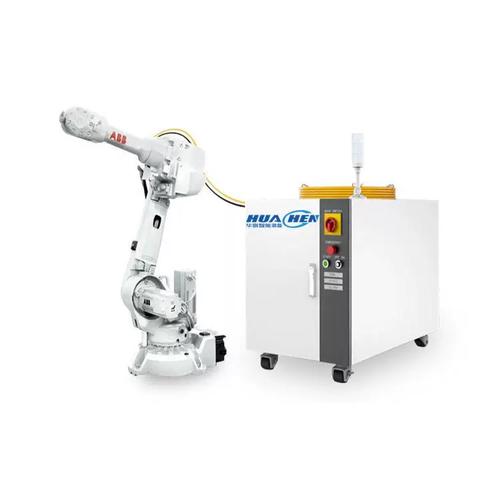
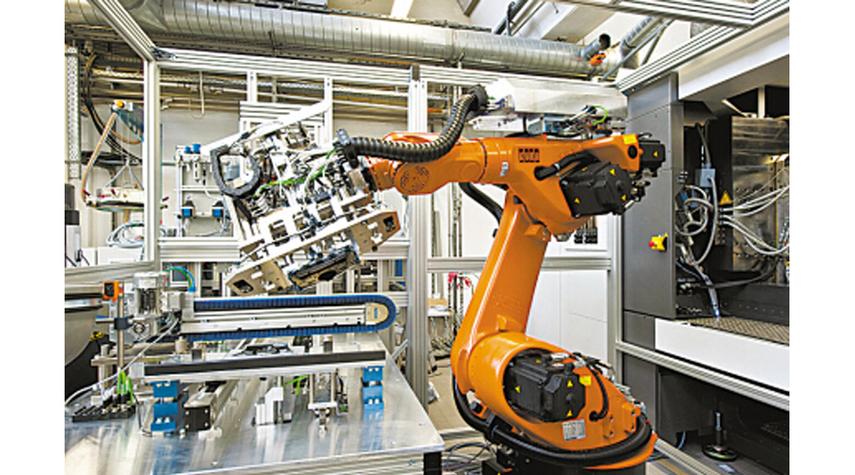
工业机器人是现代制造业转型升级的关键技术装备,集机械、电子、控制、计算机、传感器、人工智能等多学科先进技术于一体,代表着机电一体化领域的最高成就。作为智能制造的核心载体,工业机器人正深刻改变着传统生产方式,推动全球制造业向自动化、数字化、智能化方向加速演进。\n\n一、工业机器人的定义与分类\n\n工业机器人是一种面向工业领域的多关节机械手或多自由度自动操作装置,依靠自身动力和控制能力实现各种工业加工制造功能。根据国际标准化组织(ISO)的定义,工业机器人是在工业自动化中使用的、可重复编程的、多用途的自动控制操作机。\n\n从结构形态划分,工业机器人主要分为以下类型:\n\n1. 笛卡尔机器人(直角坐标型):由三个相互垂直的直线运动轴构成,结构简单、定位精度高,适用于搬运、码垛、点胶等作业。\n\n2. SCARA机器人(水平多关节型):具有两个水平旋转关节和一个垂直直线关节,速度快、精度高,常用于电子装配、插件、分拣等场景。\n\n3. 六轴关节型机器人:模拟人体手臂结构,具有六个自由度,动作灵活、工作范围大,是应用最广泛的机型,适用于焊接、喷涂、装配、打磨等多种工艺。\n\n4. 并联机器人(Delta型):采用并联机构,具有高速、高刚性的特点,广泛应用于食品、医药、电子行业的快速分拣和包装。\n\n5. 协作机器人:具备人机协作能力,内置安全传感器和力控技术,可在无需安全围栏的情况下与人类共同作业,适用于柔性生产和精密装配。\n\n从应用领域划分,工业机器人又可分为搬运机器人、焊接机器人、喷涂机器人、装配机器人、加工机器人、洁净机器人等。\n\n二、工业机器人的核心组成\n\n工业机器人系统由机械本体、驱动系统、控制系统和传感系统四大核心部分构成,各子系统协同工作,实现精确的运动控制与作业执行。\n\n机械本体是机器人的物理执行机构,包括底座、手臂、关节和末端执行器(手爪、焊枪、喷枪等)。其结构设计直接决定了机器人的工作空间、负载能力和运动精度。\n\n驱动系统为机器人提供动力,常见的有电动驱动(伺服电机)、液压驱动和气动驱动三种方式。其中电动伺服驱动因控制精度高、响应速度快而成为主流选择。现代工业机器人普遍采用交流伺服电机配合精密减速器(如RV减速器、谐波减速器),实现高精度、高刚性的运动输出。\n\n控制系统是机器人的“大脑”,负责运动学解算、轨迹规划、逻辑控制和任务调度。现代机器人控制器已从专用封闭系统向开放架构演进,支持 ethernet/工业以太网通信、视觉集成和力控接口,具备较强的可扩展性和二次开发能力。\n\n传感系统赋予机器人感知能力,包括位置编码器、力/力矩传感器、视觉相机、激光雷达等。视觉引导和力控技术的普及,使机器人从“示教再现”向“自主感知决策”升级。\n\n三、典型应用场景\n\n工业机器人已渗透到制造业的各个角落,以下为主要应用场景:\n\n1. 汽车制造:焊接、涂胶、装配、搬运是工业机器人最成熟的应用领域。白车身焊接线中,数十台机器人协同作业,节拍精确、质量稳定。\n\n2. 3C电子制造:在手机、电脑等消费电子产品的组装、检测、上下料环节,SCARA和协作机器人凭借高速度、高精度优势被大量采用。\n\n3. 金属加工:打磨、抛光、去毛刺、切割等工序存在粉尘和噪声危害,机器人替代人工可改善作业环境并保证一致性。\n\n4. 物流仓储:码垛机器人和AGV/AMR配合,实现仓储物流的自动化分拣和搬运。\n\n5. 食品医药:洁净环境下的包装、分拣、装盒作业,对联机器人满足卫生要求和高节拍需求。\n\n四、技术发展趋势\n\n1. 智能化与自主化:人工智能、深度强化学习与机器人技术深度融合,使机器人具备环境感知、自主规划和自适应作业能力。免示教编程、自动轨迹生成等技术方兴未艾。\n\n2. 人机协作深化:协作机器人持续小型化、轻量化和智能化,力控精度和安全性能不断提升,使人类与机器人在同一空间内高效协同。\n\n3. 易用性提升:拖拽示教、图形化编程AR/VR辅助编程等手段大‘大降低了机器人使用门槛,推动中小制造企业的规模化部署。\n\n4.数字孪生与云化:基于数字孪生的虚拟调试和远程运维,通过云平台实现机器人集群的健康管理和产能优化。”\n\n五、挑战与展望\n\n尽管工业机器人发展迅猛,仍面临核心技术(如高端减速器、控制器芯片)依赖、系统集成成本高、柔性不足等挑战。\
工业机器人 驱动智能制造的核心力量
如若转载,请注明出处:http://www.infipower-china.com/product/32.html
更新时间:2026-10-23 15:54:06
产品列表
PRODUCT
----------------